

İHA ve İKA Sistemlerinde Robotik Yazılım ve Algoritmalar: Otonom Kontrolün Mimarisi
Günümüz savunma, lojistik, tarım ve arama-kurtarma alanlarının vazgeçilmez bileşenleri olan İnsansız Hava Araçları (İHA) ve İnsansız Kara Araçları (İKA), güçlerini aerodinamik veya mekanik gövdelerinden ziyade arkalarında çalışan karmaşık robotik yazılımlardan alır. Düşük seviyeli uçuş/sürüş stabilizasyonundan üst seviyeli yapay zeka görev planlamasına uzanan bu makalede, otonom sistemlerin yazılım mimarisini derinlemesine inceliyoruz.
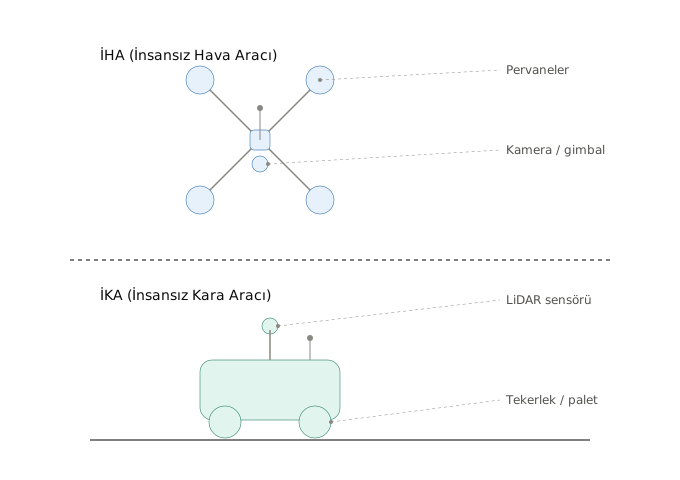
Gelişmiş bir otonom sistem tasarlarken mekanik yapılar kasları, sensörler duyu organlarını, gömülü yazılımlar ise refleksleri ve mantıksal düşünme süreçlerini temsil eder. Bir İHA'nın havada anlık rüzgar türbülansına yanıt vererek tutunması veya bir İKA'nın bilinmeyen dinamik bir arazide rotasını kaybetmeden engelleri aşması, yüksek performanslı ve deterministik çalışan algoritmik mimarilere bağlıdır.
1 Otonom Sistemlerin Katmanlı Yazılım Mimarisi
İnsansız sistemlerde yazılım mimarisi genel olarak 3 ana katmanda incelenir. Bu katmanlar arasındaki veri iletişimi milisaniye (ms) veya mikrosaniye (µs) mertebesindeki gecikme hassasiyetleriyle yönetilir:
2 İHA ve İKA Mimarileri Arasındaki Fiziksel ve Yazılımsal Farklar
İnsansız Hava Araçları (Döner kanat/Quadrotor veya Sabit kanat) ve İnsansız Kara Araçları (Diferansiyel, Ackermann veya Paletli sistemler) temel robotik prensipleri paylaşsa da matematiksel modelleri ve yazılım öncelikleri büyük farklılıklar gösterir:
- Serbestlik Derecesi (DoF) ve Kararsız Denge: İHA'lar 3 boyutlu uzayda 6 DoF (Roll, Pitch, Yaw ve X, Y, Z konumları) ile hareket eder. Döner kanatlı bir İHA doğası gereği aerodinamik olarak kararsızdır; yazılımdaki 10 ms'lik bir gecikme bile kırım ile sonuçlanabilir. İKA'lar ise genellikle 2D düzlemde (3 DoF) hareket eder ve statik olarak daha kararlıdır.
- Engeller ve SLAM (Eşzamanlı Haritalama ve Konumlandırma): İKA yazılımları için zemin pürüzlülüğü, tekerlek kayması (wheel slippage), dar geçitler ve dinamik engeller (insanlar, araçlar) birincil zorluktur. İHA yazılımları ise yüksek irtifada engelsiz hareket ederken iniş-kalkış aşamalarında ve kapalı alan (indoor) uçuşlarında karmaşık 3D LiDAR/Visual SLAM algoritmalarına ihtiyaç duyar.
- Haberleşme ve Enerji Yönetimi: İHA yazılımında ağırlık ve güç tüketimi doğrudan uçuş süresini etkilediği için işlemci yükü optimize edilmelidir. İKA'lar ise daha ağır işlem birimlerini (GPU, LiDAR) taşıma kapasitesine sahiptir.
İHA/İKA Kontrolünde Anahtar Kavram: MAVLink ve DDS
Otonom araçların uçuş kartları (Pixhawk, STM32) ile üst seviye görev bilgisayarları (NVIDIA Jetson, Raspberry Pi) arasındaki haberleşmede MAVLink protokolü veya ROS 2 altyapısındaki DDS (Data Distribution Service) standart olarak kullanılır.
3 İnsansız Araçlarda Kullanılan Temel Algoritmalar
Her iki sistemde de otonomiyi sağlayan kritik algoritmik bloklar şunlardır:
A. Sensör Füzyonu ve Durum Kestirimi (Kalman Filtreleri)
Sensörler gürültülüdür. Jiroskoplar zamanla kayma (drift) yaparken GPS sinyalleri yüksek binaların arasında kesilebilir. Genişletilmiş Kalman Filtresi (EKF), IMU, GPS, Magnetometre, Barometre ve tekerlek enkoder verilerini matematiksel olarak birleştirerek aracın gerçek konumunu ve yönelimini yüksek hassasiyetle hesaplar.
B. Yol Planlama ve Engel Kaçınma (Path Planning)
Aracın A noktasından B noktasına en güvenli ve optimum yoldan ulaşması için iki seviyeli yol planlama yapılır:
- Küresel Yol Planlama (Global Path Planning): Bilinen harita üzerinde
A* (A-Star),DijkstraveyaRRT* (Rapidly-exploring Random Tree)algoritmaları kullanılarak genel rotanın oluşturulması. - Yerel Yol Planlama (Local Path Planning): Anlık sensör verileriyle (LiDAR, Derinlik Kamerası) aniden çıkan engellerden kaçınmak için
DWA (Dynamic Window Approach)veyaTEB (Timed Elastic Band)yöntemlerinin kullanılması.
import rclpy
from rclpy.node import Node
from sensor_msgs.msg import Imu
from geometry_msgs.msg import TwistStamped

class OtonomKontrolDugumu(Node):
    def __init__(self):
        super().__init__('iha_ika_telemetri_node')
        # IMU Veri Aboneliği (100 Hz)
        self.subscription = self.create_subscription(
            Imu, '/imu/data', self.imu_callback, 10)
        # Hız Komutu Yayıncısı
        self.cmd_pub = self.create_publisher(TwistStamped, '/cmd_vel', 10)
        self.get_logger().info("Otonom Kontrol Düğümü Başlatıldı.")

    def imu_callback(self, msg):
        # Anlık Oryantasyon Verisi Okuma
        accel_z = msg.linear_acceleration.z
        if accel_z < 5.0: # Anormal serbest düşüş durumu
            self.acil_durum_proseduru()

    def acil_durum_proseduru(self):
        cmd = TwistStamped()
        cmd.twist.linear.z = 0.0
        self.cmd_pub.publish(cmd)

def main(args=None):
    rclpy.init(args=args)
    node = OtonomKontrolDugumu()
    rclpy.spin(node)
    rclpy.shutdown()
4 Popüler Yazılım Çatısı ve Araçları
İnsansız araç ekosisteminde tekerleği yeniden icat etmemek adına endüstri standardı haline gelmiş açık kaynaklı yazılım platformları kullanılır:
- ROS 2 (Robot Operating System): Robot düğümleri arasında mesajlaşma, donanım soyutlama ve modüler paket yönetimi sağlar. Nav2 paketi ile İKA'lar için gelişmiş otonom sürüş sunar.
- PX4 ve ArduPilot: İHA ve İKA uçuş/sürüş kontrolörleri için dünya genelinde kabul görmüş açık kaynaklı gömülü yazılımlardır. Gelişmiş PID, EKF ve görev yönetimi modüllerine sahiptir.
- Gazebo ve AirSim: Gerçek dünyaya çıkmadan önce araçların aerodinamik ve fiziksel simülasyonlarını yapmak için kullanılan yüksek başarımlı simülatörlerdir.
İHA ve İKA Kodlamaya Hemen Başlayın!
ROS 2, C++ ve Python algoritmaları ile kendi otonom kara veya hava aracınızı geliştirmek için hazırladığımız adım adım eğitim dökümanlarını inceleyin.
Eğitim Materyallerine GitSıkça Sorulan Sorular
İHA ve İKA yazılımları arasındaki temel fark nedir?
İHA yazılımları 3 boyutlu uzayda (6 serbestlik derecesi) aerodinamik ve rüzgar dinamikleri altında milisaniye seviyesinde kritik stabilizasyon gerektirir. İKA yazılımları ise 2D/3D zemin yüzeyindeki engeller, engebeli arazi, sürtünme ve karmaşık haritalama (SLAM) süreçlerine odaklanır.
İnsansız sistemlerde ROS 2 neden tercih edilir?
ROS 2, endüstriyel veri iletim standardı olan DDS (Data Distribution Service) altyapısını kullanır. Bu sayede düşük gecikmeli, donanım katmanından bağımsız, modüler ve yüksek güvenlikli düğümler arası veri akışı sağlar.
GPS bulunmayan kapalı ortamlarda (GPS-Denied) otonom navigasyon nasıl sağlanır?
GPS sinyalinin bulunmadığı durumlarda Görsel Odometri (Visual Odometry), LiDAR SLAM, Optik Akış (Optical Flow) ve IMU verilerinin Genişletilmiş Kalman Filtresi (EKF) ile birleştirildiği sensör füzyonu yöntemleri kullanılır.